PSS1A
Specification draft; not implemented. The equations and initialization remain unverified.
Block Diagram
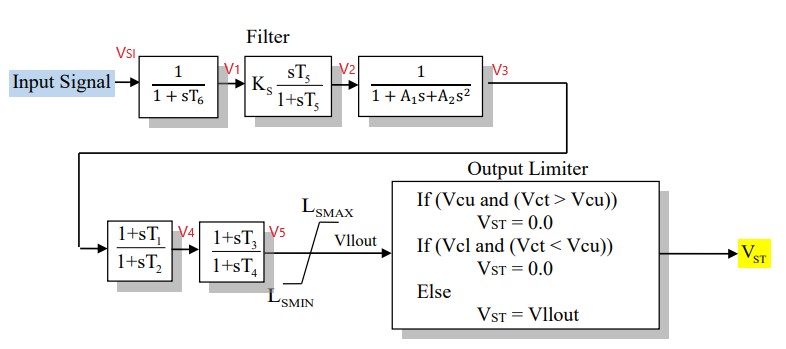
Figure 1: Power system stabilizer PSS1A model. Figure courtesy of PowerWorld
Model Parameters
Symbol |
Units |
JSON |
Description |
Typical Value |
Note |
|---|---|---|---|---|---|
\(I_{\mathrm{cs}}\) |
[-] |
TBD |
Stabilizer input code |
2 |
|
\(A_1\) |
[s] |
TBD |
Notch denominator coefficient |
0 |
|
\(A_2\) |
[s²] |
TBD |
Notch denominator coefficient |
0 |
|
\(T_1\) |
[s] |
TBD |
Lead–lag 1 numerator time constant |
0.25 |
|
\(T_2\) |
[s] |
TBD |
Lead–lag 1 denominator time constant |
0.03 |
|
\(T_3\) |
[s] |
TBD |
Lead–lag 2 numerator time constant |
0.25 |
|
\(T_4\) |
[s] |
TBD |
Lead–lag 2 denominator time constant |
0.03 |
|
\(T_5\) |
[s] |
TBD |
Washout numerator time constant |
20 |
|
\(T_6\) |
[s] |
TBD |
Transducer time constant |
0.02 |
|
\(K_\mathrm{s}\) |
[p.u.] |
TBD |
Stabilizer gain |
10 |
|
\(L_\mathrm{s}^{\max}\) |
[p.u.] |
TBD |
Maximum stabilizer output |
0.1 |
|
\(L_\mathrm{s}^{\min}\) |
[p.u.] |
TBD |
Minimum stabilizer output |
-0.1 |
|
\(V_\mathrm{cu}\) |
[p.u.] |
TBD |
Upper cutout threshold |
0 |
|
\(V_\mathrm{cl}\) |
[p.u.] |
TBD |
Lower cutout threshold |
0 |
Parameter Validation
TBD.
Model Derived Parameters
TBD.
Model Ports
Name |
Port |
Init |
Description |
|---|---|---|---|
|
Input |
TBD |
Stabilizer input \(u\) selected by \(I_{\mathrm{cs}}\) |
|
Input |
TBD |
Cutout signal \(V_{\mathrm{ct}}\) |
|
Output |
TBD |
Limited stabilizer output \(V_{\mathrm{ss}}\) |
Model Variables
These were the variables listed in the old documentation.
rotor speed deviation (p.u.)
bus frequency deviation (p.u.) - default
generator electrical power in Gen MVA Base (p.u.)
generator accelerating power (p.u.)
bus voltage (p.u.)
derivative of p.u. bus voltage
Internal Variables
Differential
TBD.
Algebraic
TBD.
External Variables
Differential
None.
Algebraic
Symbol |
Units |
Description |
Note |
|---|---|---|---|
\(u\) |
[p.u.] |
Stabilizer input signal |
|
\(V_{\mathrm{ct}}\) |
[p.u.] |
Cutout signal (compared to \(V_\mathrm{cl},V_\mathrm{cu}\)) |
from the block diagram |
Model Equations
Internal Equations
Differential
Algebraic
External Equations
None.
Initialization
TBD.
Monitors
TBD.